03 · Estimation · Simulation
Radar Interceptor
Poursuite radar de cibles et interception de missiles dans l’incertitude.
Enregistré depuis le projet en fonctionnement
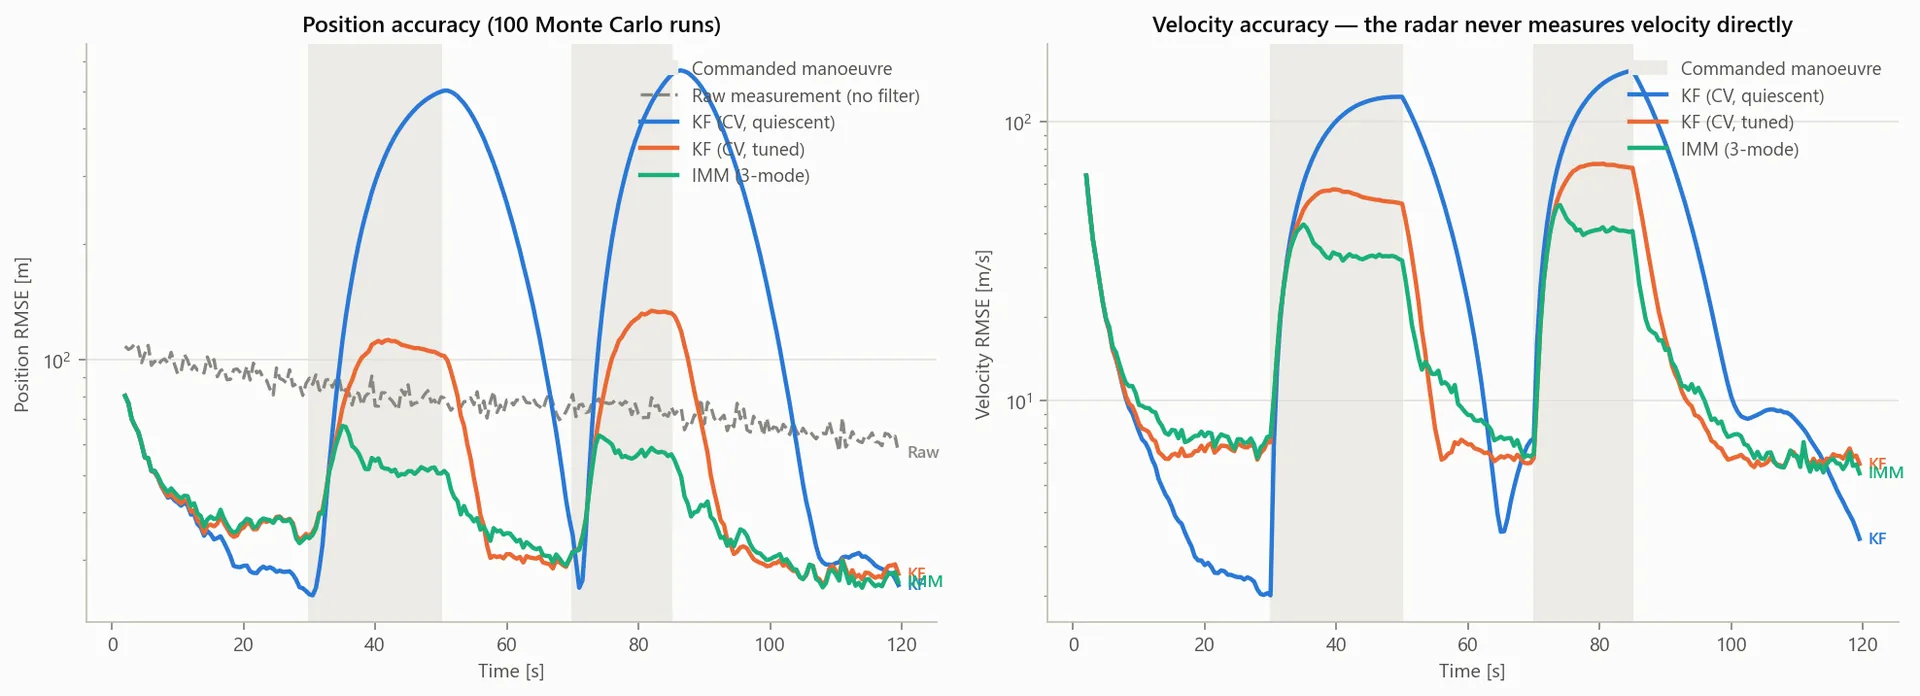
Un devoir d’équations différentielles poussé plus loin : des mesures radar bruitées sont filtrées par un filtre de Kalman et un estimateur IMM à trois modes, testées sur des campagnes Monte-Carlo, puis montrées dans une démo 3D interactive qui déroule les équations au moment où elles servent.
Ce que j’ai construit
- 01
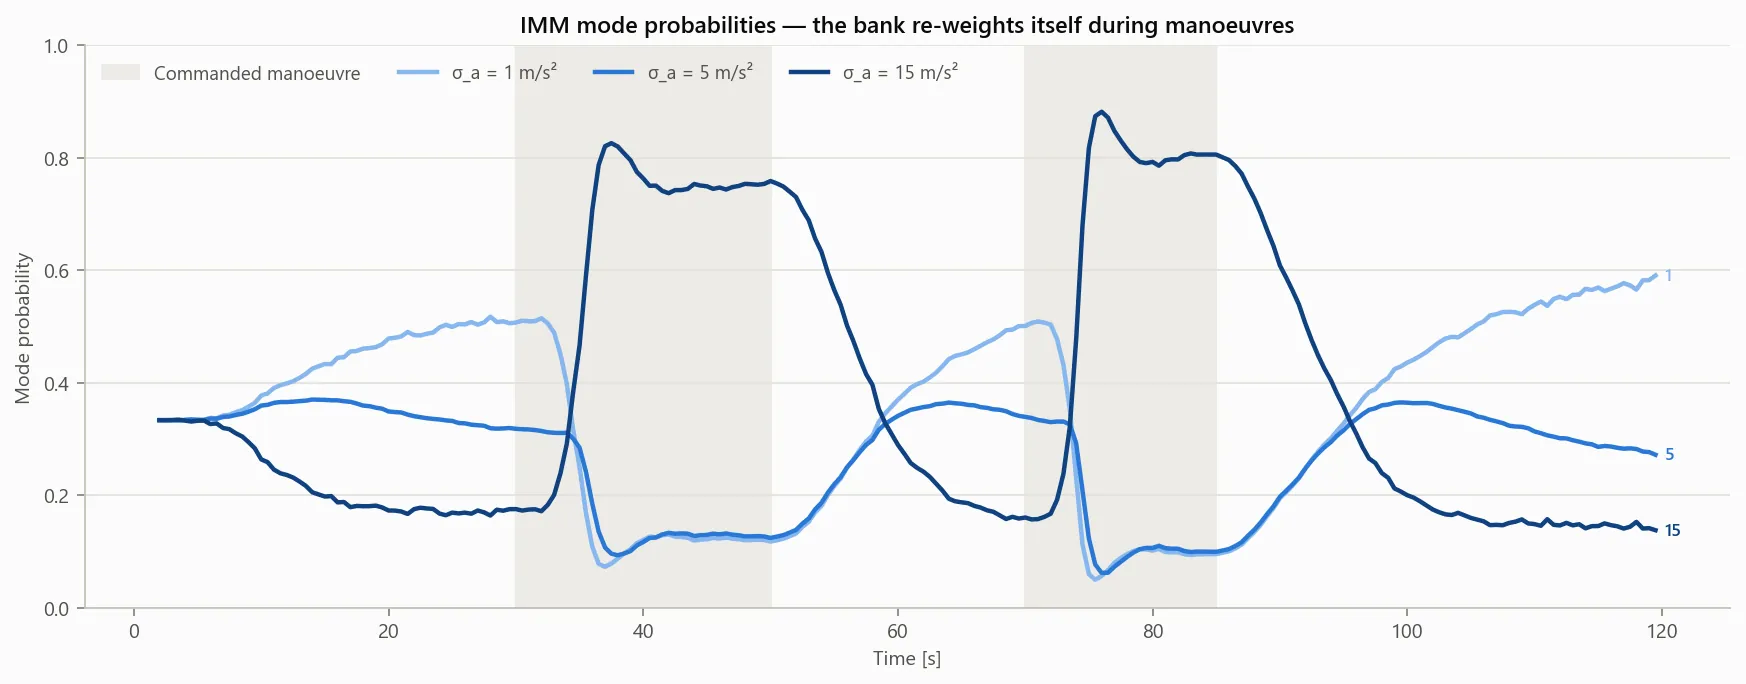
Un filtre de Kalman à vitesse constante et un estimateur IMM à trois modes qui se repondère pendant les manœuvres.
- 02
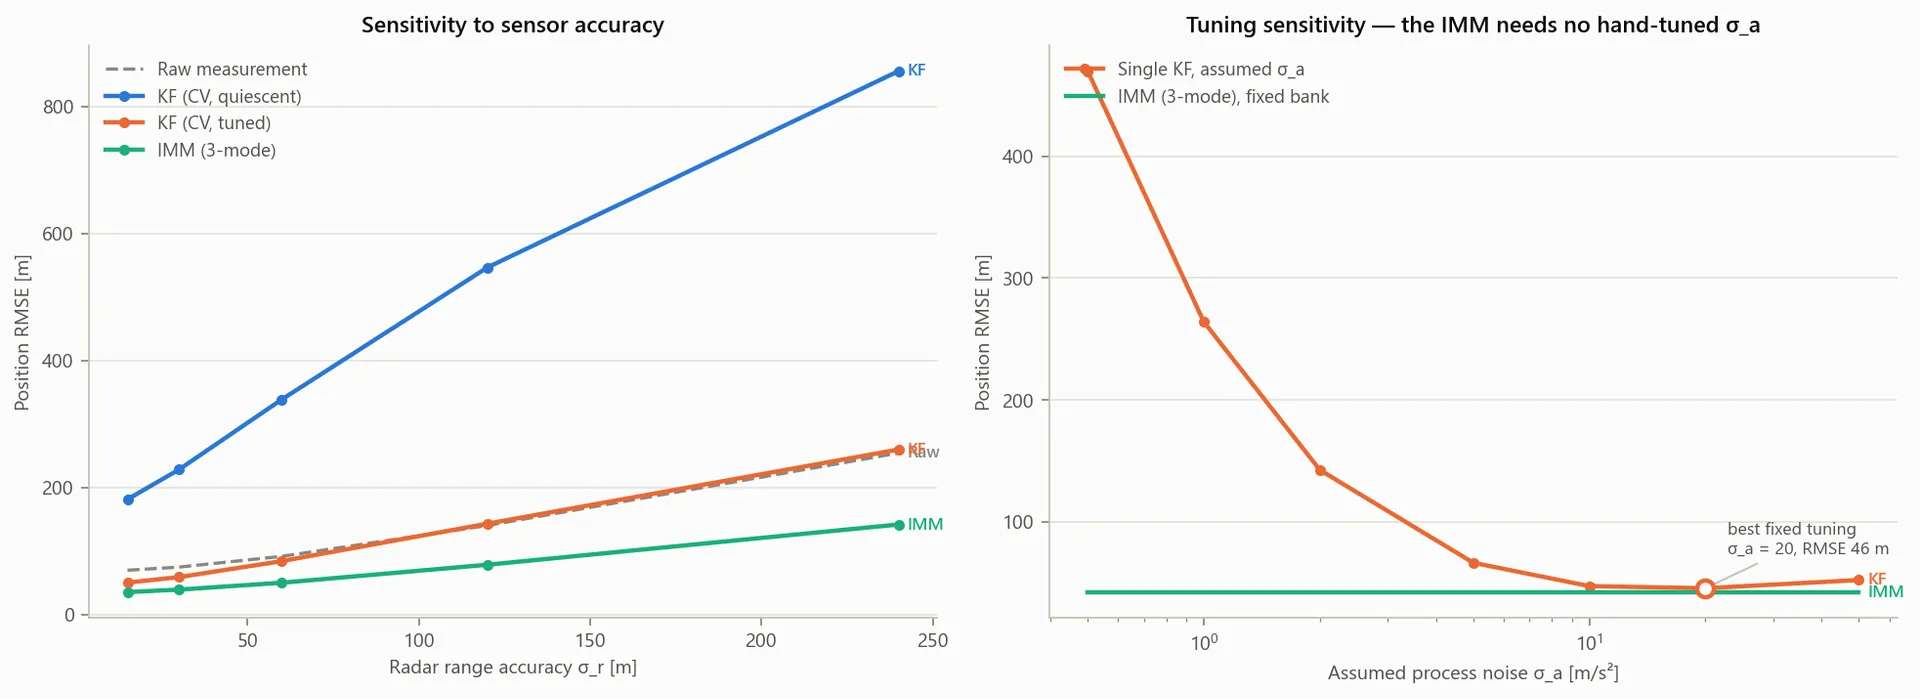
Des expériences Monte-Carlo avec contrôles de cohérence du filtre (NEES/NIS) et balayages du bruit capteur et du réglage.
- 03
Une scène radar interactive en Three.js avec métriques en direct et l’équation derrière chaque étape.
- 04
Un test de non-régression sur des exécutions Monte-Carlo, branché sur l’intégration continue, et une documentation théorique rédigée.
Captures